Google+

zaterdag 22 maart 2014

PPM - PWM

De blog werd eventjes niet geüpdatet, dit wil echter niet zeggen dat het project stil ligt, integendeel!

Met de hulp van Dhr. Caron zijn we er in geslaagd om het PPM signaal (afkomstig van de verzender) binnen te lezen. In de video hieronder ziet u een simulatie hiervan waarbij we het ontvangen PPM signaal binnen lezen in een computer via RS-232 


Daarnaast hebben we met het tweede bordje de nodige PWM signalen kunnen genereren om servo's aan te sturen. Via RS-232 kan er gecommuniceerd worden tussen de twee bordjes. Zo hebben we als een eerste test alle Servo's synchroon laten heen en weer draaien. 

Hieronder ziet u wat we bedoelen met de twee bordjes die onderling in communicatie staan via RS-232

dinsdag 14 januari 2014

De bovenplaat

Alle mechanische overbrengingen voor de vinnen zijn nu klaar.
Ook de Trimtanks voor het in evenwicht houden van de boot zijn klaar.

Op de foto hieronder zie je de boot drijven in de testbak gemaakt door Christophe.
Duiken kan hij nog niet want de bovenkant is nog open. 


Hieronder zie je enkele foto's van de bovenplaat die de boot bovenaan zal moeten afsluiten.
Deze plaat wordt volledig vastgelijmd in de boot. Op de plaat worden luiken bevestigd met rubbers als afdichting zodat we nog in de boot kunnen werken.
De dikte van de luiken en rubbers was groter dan we voorzien hadden. Daarom moesten we de volledige plaat laten zakken en enkele berekeningen omtrent de ballasttankt opnieuw uitwerken.


De plaat is in feite een printplaat. Omdat de bovenste laag koper niet zou oxideren hebben we deze vertind. (zie afbeelding hieronder)


De volgende stap was het boren van de gaten voor de (40) schroefjes. Omdat ze niet zouden doordraaien tijdens het aanspannen van de rubbers hebben we draad getrokken in de printplaat.


Hier zie je de plaat zitten in de boot met een testrubber. 
De volgende stap is nu het waterdicht bevestigen van deze plaat.


zondag 5 januari 2014

Elektronica

Inmiddels is er al heel wat gerealiseerd wat de elektronica betreft. Het schema staat intussen al een paar weken op punt. In de kerst vakantie zijn de twee printen geëtst. Zaterdag zijn we begonnen met de doorverbindingen te boren en van de kleine print zijn er zelfs al verschillende componenten bestukt door Joachim. Bij de grote print moeten we nog wat geduld hebben omdat de gyroscoop en de accelero sensoren  in een labo moeten worden gesoldeerd. Die componenten kunnen namelijk enkel aan onderkant worden gesoldeerd via reflow.


In feite zou één board voldoende zijn voor de werking van de boot. Maar doordat de microcontroller voortdurend zal moeten multitasken en er vele PWM uitgangssignalen moeten gegenereerd worden, hebben we dat overgelaten aan een tweede board met een aparte processor.


Van af nu kunnen we beginnen denken aan het programmeerwerk. We kunnen nu al gebruik maken van de microcontrollerboard die we voor de lessen elektronica hebben kunnen aanschaffen. Er wordt namelijk gewerkt met een gelijkaardige "PIC" processor.


Voor de geïnteresseerden, hieronder kun je het volledige schema vinden.


Groepsfoto: Joachim en ik aan het werk met de elektronische printen, Michiel en Christophe bezig met het monteren van overbrengingen.


donderdag 7 november 2013

Seafront

Vanmiddag zijn we met z'n allen naar Seafront in Brugge geweest. We hebben daar een leerrijke middag gehad. We hebben heel wat bijgeleerd door de gids P. Van Tiggel waar we vragen aan konden stellen. De gids wist zeer veel over boten en duikboten daar hij bij de marine werkt. We hebben een zeer mooie rondleiding gekregen in de Foxtrot en veel bijgeleerd hoe het er eigenlijk echt aan toe gaat in zo'n duikboot.


“Het leven op zee? Ik zal het zo zeggen, als ik mijn loopbaan opnieuw moet doen zou ik direct ja zeggen. Het leven op zee is zo fijn omdat je werkt als team. Je hebt op zee kameraden voor het leven.” - P Van Tiggel 


(http://www.seafront.be/NL/index.asp)


zaterdag 26 oktober 2013

Elektronische schema's

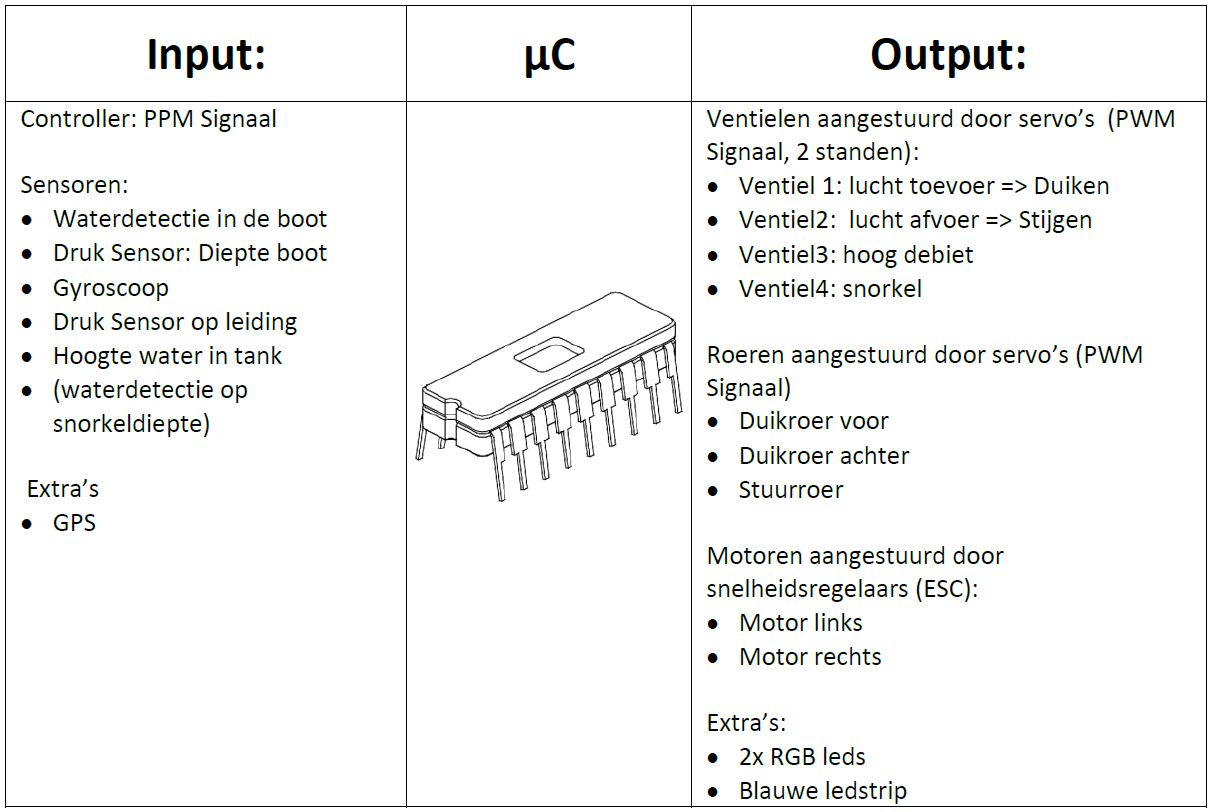
Joachim en ik (Thomas) zijn nu bezig met het uitwerken van de eerste elektronische schema's. Deze schema's krijgen voortaan een hogere prioriteit omdat we zo snel mogelijk willen beginnen met het testen van de duikboot. Christophe en Michiel hebben immers al heel wat gerealiseerd naar mechanische overbrengingen toe. We zullen eerstdaags proberen de schema's voor te leggen aan Dhr. Caron. Hieronder een klein overzichtje wat de elektronische sturing inhoud.


zondag 13 oktober 2013

Frezen van de vloedgaten & Doorzagen romp


Intussen zijn de vloedgaten modelgetrouw gefreesd in de boot. Omdat we de boot niet volledig waterdicht maken zijn die gaten er zeker nodig zodat het water die in de boot zit bij het boven water komen er snel kan uitlopen.


Eerst werd door Michiel een soort van patroon deels uitgetekend in Photoshop, die werden dan simpelweg met kleefband op de boot bevestigd. De vloedgaten zijn waarheidsgetrouw nagemaakt aan de hand van foto's. Op sommige plaatsen is het zelfs nauwkeuriger dan de gaten op het Revell bouwpakket.


Daarna werden alle vloedgaten zorgvuldig uitgefreesd.


En dit is het resultaat (Na veel vijl en schuurwerk natuurlijk). Rechts ziet je hoe ze in het echt er uit zagen.


In de boot is er weinig plaats om te werken. Dat komt doordat de boot over heel de lengte smal is bovenaan. Dit vormt zich vooral een probleem aan de voor- en achterkant van de boot omdat die daar in een punt samenkomt. Ook moeten juist daar heel wat overbrengingen komen voor de motoren, servo's, stuur- en duikvinnen. De enige mogelijke oplossing was om hem iets lager (waar hij veel breder is) in de lengte door te zagen.

Dankzij Christophe hebben we intussen ook een voetje waar we de boot stevig in kunnen vast zetten tijdens het zagen.


En zo ziet hij er uit zonder zonder bovenkant.

Het bovenste deel wordt dan uiteindelijk gebruikt voor het verbergen van alle luiken, schroefjes en rubbers om hem water dicht te maken.


zaterdag 20 juli 2013

De mal deel 2

Nu we reeds wisten dat het maken van een mal de beste oplossing was, zijn we begonnen met die van de boot. De methode is analoog als die van de toren met dat verschil dat de boot in 2 helften is gemaakt die achteraf met epoxy aan elkaar zijn bevestigd. Hier nog eens enkele foto's:


De plug, na veel plamuurwerk:


Het lossen van de mal: